在智能制造与工业自动化高速发展的当下,工业机器人控制器作为整机系统的“大脑”,其环境适应性与运行可靠性直接决定了机器人在复杂工况下的稳定表现。工业机器人控制器在仓储物流、焊接装配、喷涂搬运等场景中,常面临高温车间、低温冷库、运输颠簸以及突发机械冲击等多重环境应力。若控制器未经过严格的环境可靠性验证,极易出现元器件失效、焊点开裂、接插件松动乃至整机宕机等质量问题。因此,围绕工业机器人控制器 GB/T2423 高低温振动冲击测试讯科标准检测展开系统化的环境试验,已成为控制器研发定型、量产抽检及出厂验收环节中不可或缺的技术关卡。
GB/T 2423 系列标准是我国电工电子产品环境试验的基础性技术规范,等同或修改采用 IEC 60068 系列国际标准,涵盖低温、高温、温度变化、恒定湿热、交变湿热、振动(正弦)、冲击、碰撞、自由跌落等多项试验方法。对于工业机器人控制器而言,其典型试验项目组合通常包括:GB/T 2423.1 低温试验、GB/T 2423.2 高温试验、GB/T 2423.22 温度变化试验、GB/T 2423.10 振动(正弦)试验、GB/T 2423.5 冲击试验,以及视产品安装场景补充的 GB/T 2423.17 盐雾试验和 GB/T 2423.38 水试验等。通过上述试验的交叉组合,可有效暴露控制器在极端温度、机械振动与瞬态冲击下的潜在缺陷。

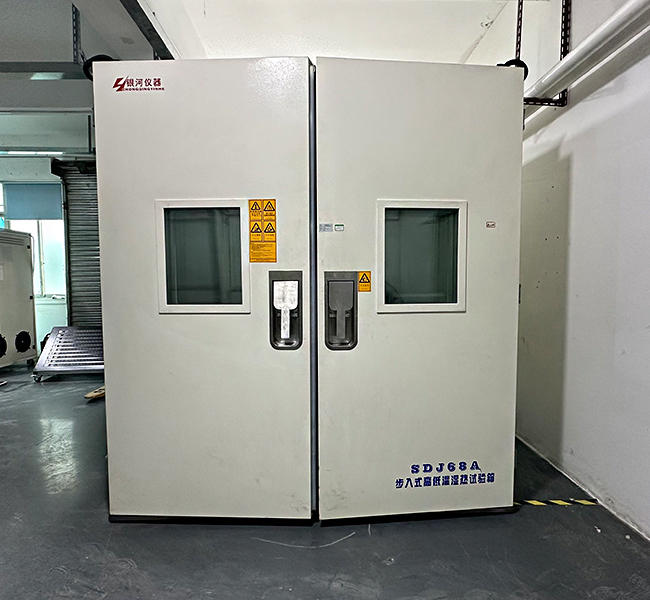
从检测技术角度分析,工业机器人控制器的高低温测试主要考核三个方面:一是高温运行与高温存储条件下,MCU、DSP、FPGA、电源模块及功率驱动器件的热稳定性与散热裕量;二是低温启动与低温运行条件下,电解电容容量衰减、晶振频偏、液晶显示迟滞及润滑油粘度变化对控制精度的影响;三是温度变化速率引发的热胀冷缩应力,重点考察 BGA 封装、QFN 器件、PCB 过孔及焊点的疲劳耐受能力。试验过程中需在控制器关键位置布置热电偶与数据采集模块,实时记录温度梯度、工作电流、通信误码率及伺服使能响应时间等参数,确保试验数据具备可追溯性与工程判据价值。

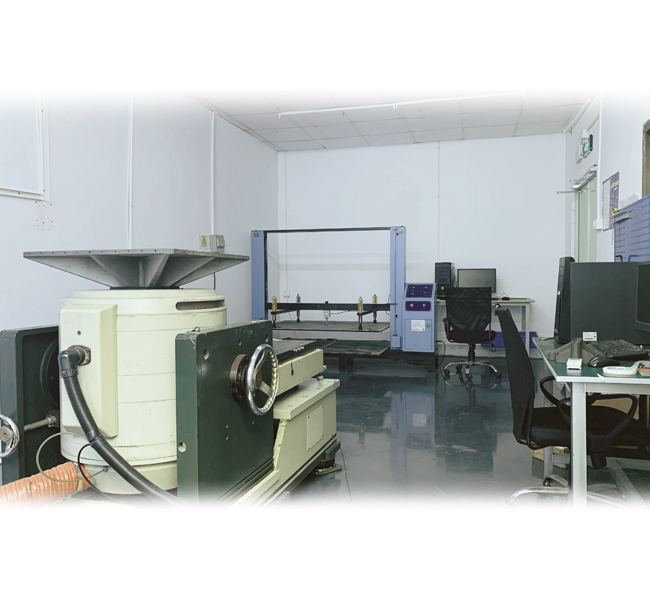
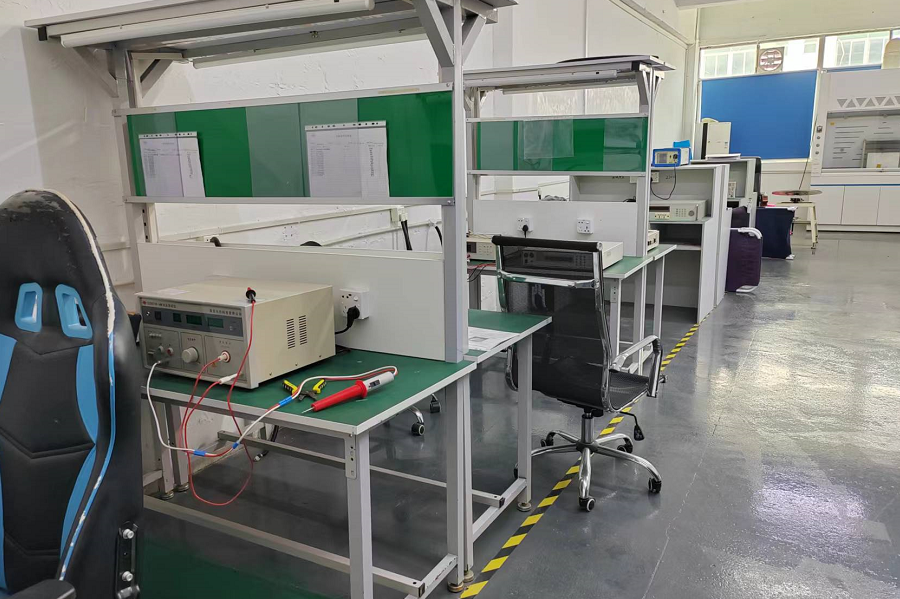
振动与冲击测试则侧重于控制器的机械结构完整性与电气连接可靠性。依据 GB/T 2423.10,正弦振动试验通常按三个轴向分别施加 10Hz~150Hz 或 10Hz~500Hz 的扫频激励,振动量级依据机器人本体安装位置与运输谱型确定。试验中需监测试验夹具共振点、控制器内部 PCB 板边位移以及连接器接触电阻变化。冲击试验依据 GB/T 2423.5,采用半正弦波脉冲,峰值加速度常见为 150m/s²、300m/s² 或 500m/s²,脉冲持续时间 6ms~11ms,每轴向施加三次,用以模拟机器人急停、碰撞或搬运跌落时产生的瞬态机械应力。经振动冲击后,控制器需进行外观检查、绝缘电阻测试、耐压测试及功能性能复测,确认无结构裂纹、无紧固件松脱、无电气性能漂移。
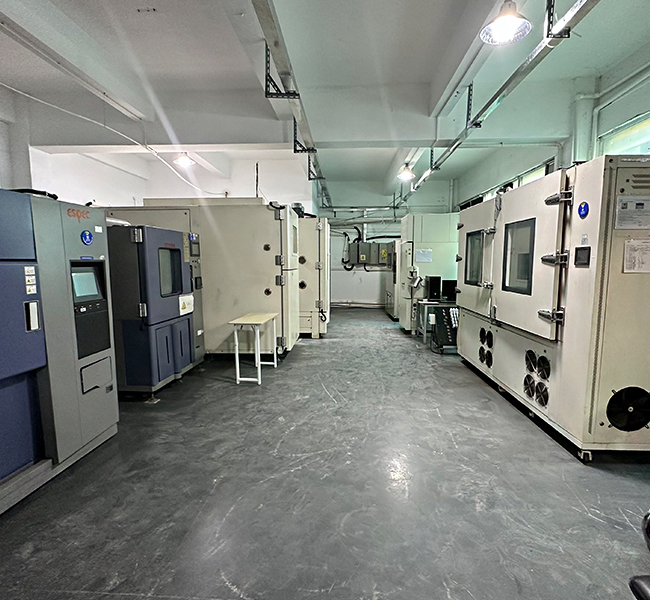
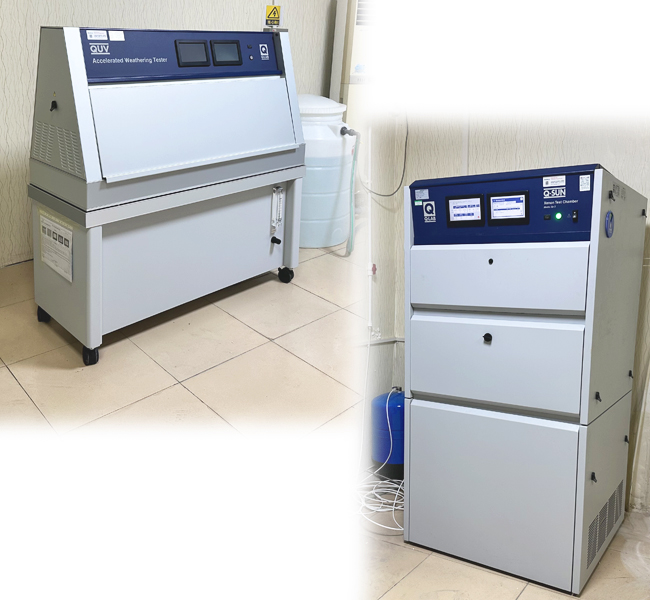
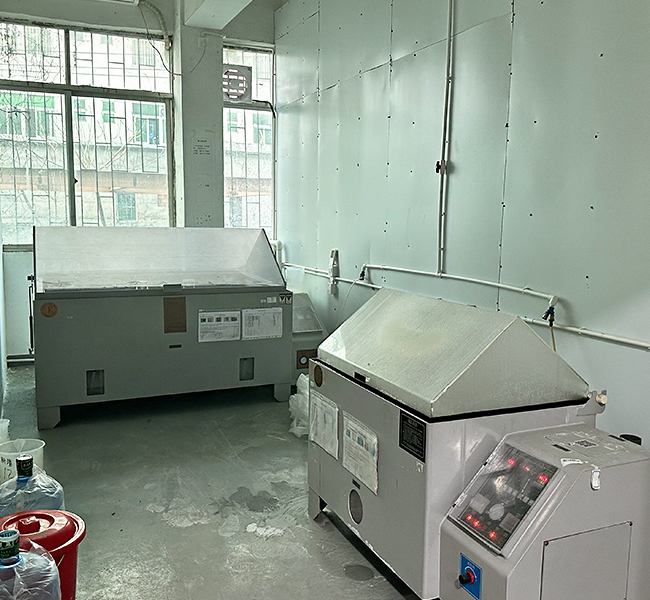
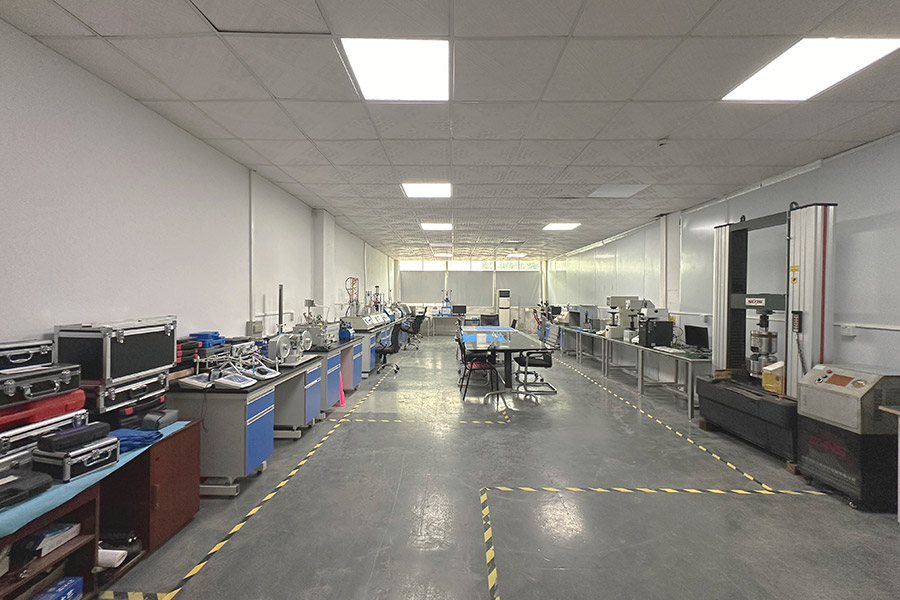
在实际检测执行层面,工业机器人控制器 GB/T2423 高低温振动冲击测试讯科标准检测强调“标准依据—试验剖面—失效判据—数据报告”的闭环流程。实验室需具备符合标准要求的温湿度试验箱、电磁振动台、机械冲击台及配套的功率放大器与振动控制仪,且所有设备均应在计量校准有效期内。试验剖面应结合控制器实际安装姿态、整机运输谱及客户技术协议进行剪裁,而非简单套用标准默认值。对于带外壳防护的控制器,还需在试验前后分别进行 IP 等级验证,避免因温度循环导致密封圈老化而引发防护性能下降。检测报告应完整记录试验条件、样品编号、测试曲线、中间监测数据及失效现象描述,为研发整改与质量仲裁提供技术依据。
值得注意的是,高低温、振动与冲击三类试验并非孤立执行,而是常常采用综合环境应力试验方式。例如,先进行温度循环预处理,再在高温或低温极值条件下叠加振动激励,可更真实地模拟机器人在冷库搬运、高温焊接工位同时承受机械振动的复合工况。此类综合试验对控制器的热设计、结构刚度、连接器锁止机构及软件容错机制提出了更高要求,也更能体现工业机器人控制器 GB/T2423 高低温振动冲击测试讯科标准检测在工程实践中的技术价值。试验中若出现通信中断、伺服报警、电源跌落等异常,需结合故障树分析与失效物理分析定位根因,必要时开展 X-Ray 焊点检测、扫描电镜分析及切片分析等失效分析手段。
从质量管理体系角度看,控制器产品在 EVT、DVT、PVT 各阶段均需安排相应层级的环境试验。EVT 阶段侧重摸底试验与设计裕量评估,DVT 阶段侧重标准符合性验证与设计冻结,PVT 阶段则侧重批量一致性与工艺稳定性抽检。针对工业机器人控制器 GB/T2423 高低温振动冲击测试讯科标准检测,建议企业在产品技术规格书中明确试验项目、试验等级、持续时间、性能判据及允许的退化范围,并与检测机构共同评审试验大纲,避免因判据模糊导致结论争议。对于出口型控制器,还需同步考虑 IEC 60068、ISO 10218 及客户企业内部标准之间的协调关系,形成多标准兼容的验证矩阵。
在检测服务选择方面,具备 CNAS、CMA 资质且拥有工业机器人部件检测经验的第三方实验室更能保障试验结果的公信力。讯科标准检测长期聚焦于电工电子、工业机器人与智能装备领域的环境可靠性试验,可依据 GB/T 2423 系列标准为工业机器人控制器提供高低温、温度变化、振动、冲击、碰撞、跌落及综合应力试验服务,并出具规范的中英文检测报告。实验室在试验夹具设计、在线参数监测、失效分析与整改建议等方面积累了丰富工程经验,能够帮助企业在较短时间内完成从试验方案制定到问题闭环的全流程技术协作。
综上所述,工业机器人控制器 GB/T2423 高低温振动冲击测试讯科标准检测不仅是产品合规上市的技术门槛,更是提升整机 MTBF、降低现场故障率、增强终端客户信心的关键手段。建议控制器厂商在研发早期即引入环境可靠性设计理念,结合热仿真、模态分析与试验验证形成迭代闭环;在量产阶段则通过定期抽检与批次一致性监控,确保产品在复杂工业现场中长期稳定运行。只有将标准试验做深、做细、做全,才能真正让工业机器人控制器在高温、低温、振动与冲击的严苛考验下保持“大脑”清醒、动作精准。